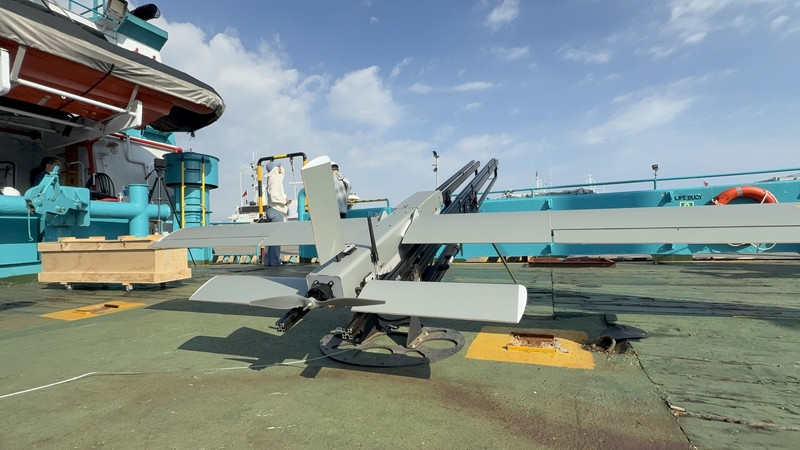
中华民国海洋委员会补助国立成功大学航空太空工程学系副教授阙志哲团队,执行“海巡立体化之多机型多机队VTOL之定翼型(Fixed-Wing)无人机群飞AI任务规划”,发展多机型协同作业的智慧化系统,图为定翼型无人机与弹射系统。(中华民国海洋委员会提供)
中华民国海洋委员会(海委会)今天(26日)表示,面对海域执法需求与(中共)各类灰色地带袭扰,海委会透过科技补助国立成功大学团队,发展出“无人机多机型协同作业智慧化系统”取得重要成果。海委会将据此推动“无人机群飞”新系统,用科技构筑智慧海域安全防线。
中华民国海委会今天发布新闻稿说明,国立成功大学航空太空工程学系阙志哲副教授团队,执行“海巡立体化之多机型多机队VTOL之定翼型(Fixed-Wing)无人机群飞AI任务规划”,整合人工智能(AI)、垂直起降(VTOL)定翼型无人机、飞行力学及群飞协同控制等关键技术,发展多机型协同作业的智慧化系统,为未来海域巡防迈向智慧化与立体化奠定坚实的技术基础。
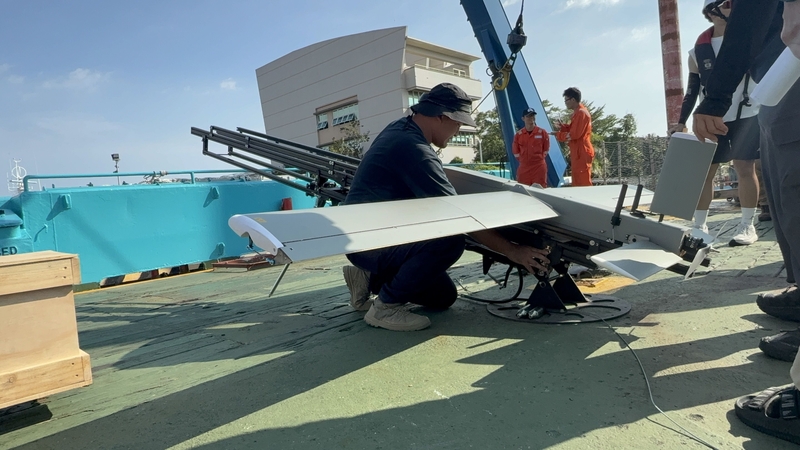
定翼型无人机架设于弹射系统。(中华民国海洋委员会提供)
海委会强调,面对海域执法需求与各类灰色地带袭扰,推动“海巡立体化”并全面强化“海域态势感知”,是落实国家海洋安全的核心战略;本次科研成果成功突破不同载具自主协作瓶颈,将为中华民国建构更具韧性、高效率的智慧海域安全防线。
此外,面对传统海域巡查范围广、海象多变且高度仰赖人力船舶的挑战,借由无人机具备空中机动与远距监测优势,能大幅提升任务规划弹性。
海委会表示,此计划针对兼具垂直起降与定翼飞行特性的JUMP-20、V-Bat及Flexrotor三款无人机,透过3D外型建模、气动力参数分析及六自由度(6-DOF)飞行模拟,建立各型机飞行特性与控制模型,宛如掌握不同伙伴专长并建立适性分工机制,为后续自主导航、路径规划及多机协同作业奠定坚实的技术基础。
海委会说,本计划运用AI多代理人强化学习(Multi-Agent Reinforcement Learning, MARL),让多架无人机犹如雁群自然成队,具备自主任务分配、航线规划与彼此协调的自主决策能力。
为进一步兼顾编队灵活性与飞航安全,国立成功大学团队导入领航-跟随编队控制与智慧动态避障技术,使机群能依任务需求动态调整路线,并在遭遇环境剧变或障碍物时即时自主应变,大幅提升整体机群执行海域巡护的灵活性与作业安全。
海委会表示,目前研究团队已突破技术瓶颈,完成2个机群、共20架无人机同步飞行模拟,象征研发正式由单机控制跨越至多机队协同作业的新里程碑;而为严密确保群飞防撞安全,团队将3D距离与最小垂直间隔100英尺(约30米)纳入控制算法,后续将接续推进硬体回圈测试(HIL)、原型机整合与实海域飞行测试,全面验证不同海象环境下的实际飞行可靠性与应用可行性。
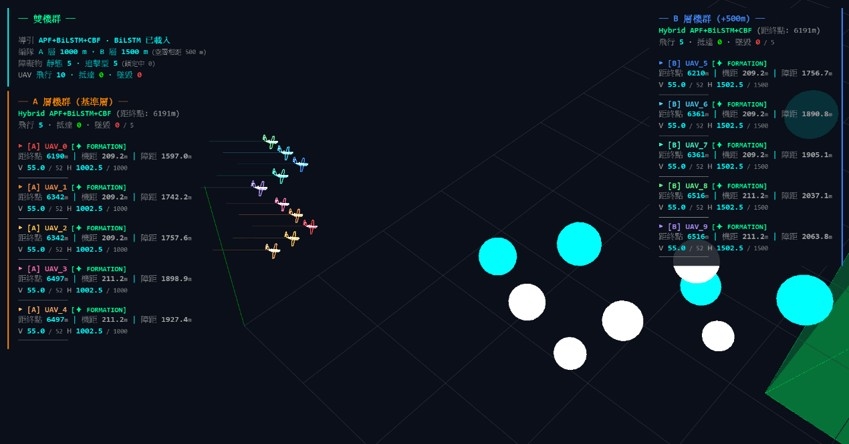
双机群同步控制实际模拟画面。(中华民国海洋委员会提供)
海委会指出,近年来全球区域冲突与国际经验显示,无人机技术已由单机作业快速演进为多机型、多机队群飞协同作战。
海委会说,未来,透过这套AI群飞系统“多机协同、广域覆盖、持续监控”的优势,不仅能成为海巡人员最坚实的空中眼目,显著提升海域防御与救难效率,更能深化全社会防卫韧性,展现台湾在海洋科技与智慧航太领域的杰出研发能量。


